Позиционный привод
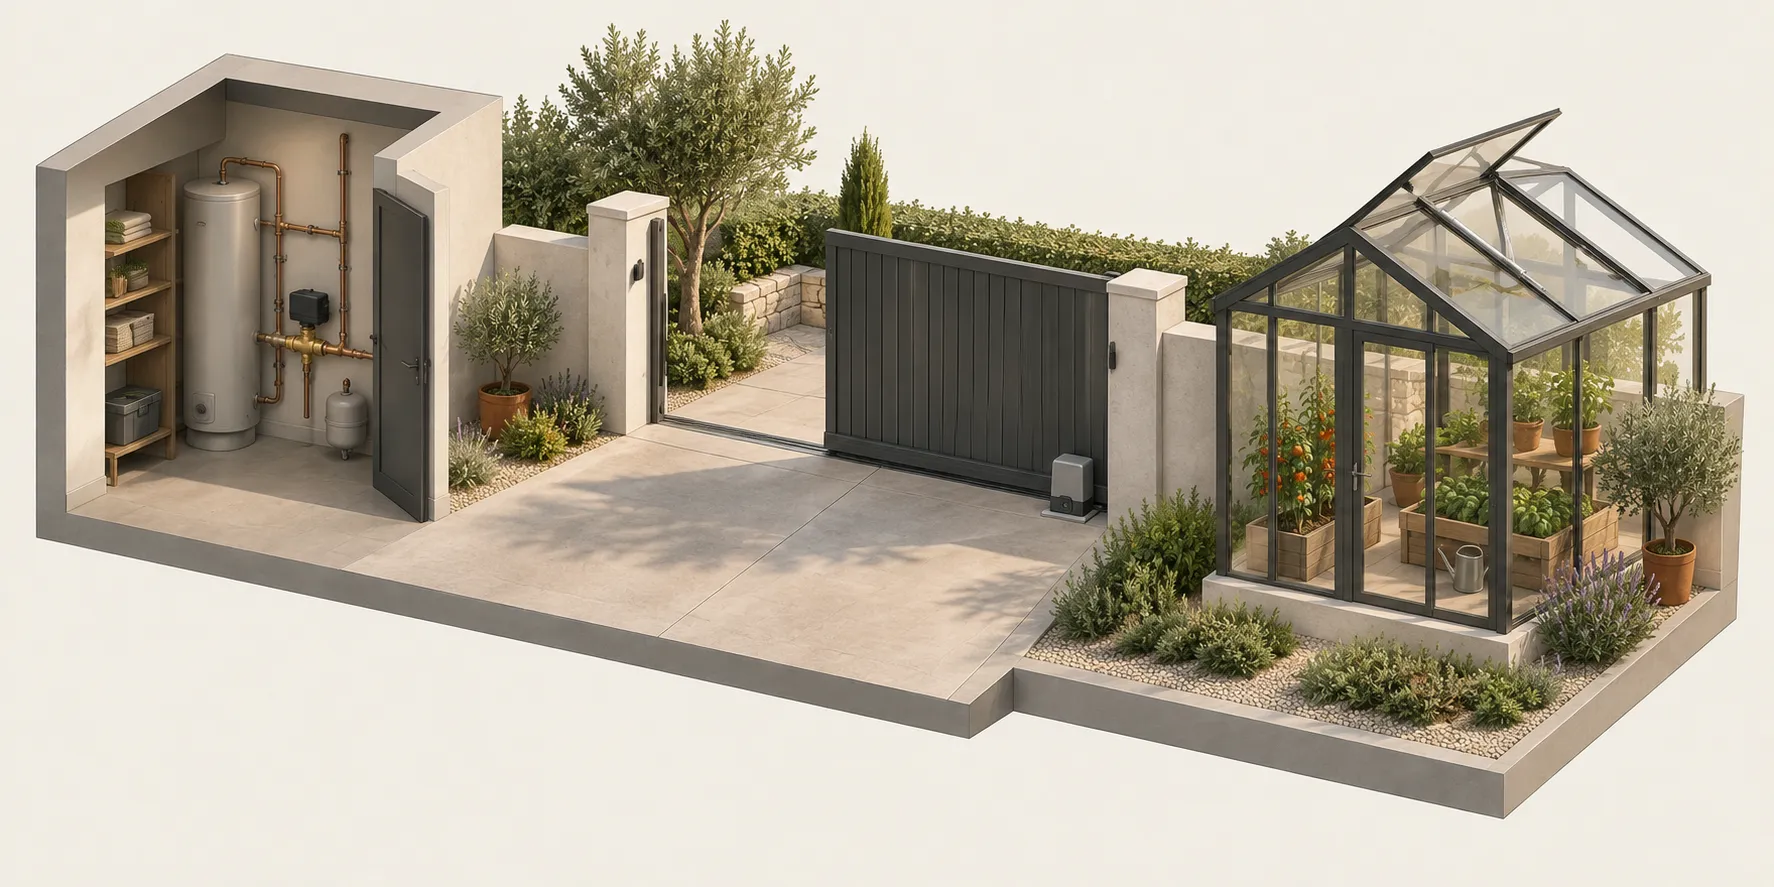
Перекрыть воду, открыть въезд, проветрить теплицу, опустить рольставню или убрать покрытие бассейна. Во всех этих задачах нужно привести механизм в нужное положение. Позиционный привод связывает понятное действие — открыть, закрыть, остановить — с тем способом управления, который поддерживает оборудование.
Одному устройству нужна команда положения, другому — переключение реле, третьему — аналоговый сигнал через совместимый модуль. Для остальных автоматизаций Ritmod это остаётся запросом на движение. Там, где оборудование позволяет, можно выбрать и промежуточное положение.
Человек или связанная автоматизация задаёт действие → позиционный привод переводит его в команды оборудования → механизм движется.
Ниже — варианты применения этой основы. Связь с защитой от протечек воды и автоматизацией штор уже предусмотрена. Полив, ворота, бассейн и проветривание требуют своего источника команд и проверки конкретного оборудования; наличие позиционного привода само по себе не создаёт все правила этих сценариев.
Кран перекрывает воду по команде защиты
Заголовок раздела «Кран перекрывает воду по команде защиты»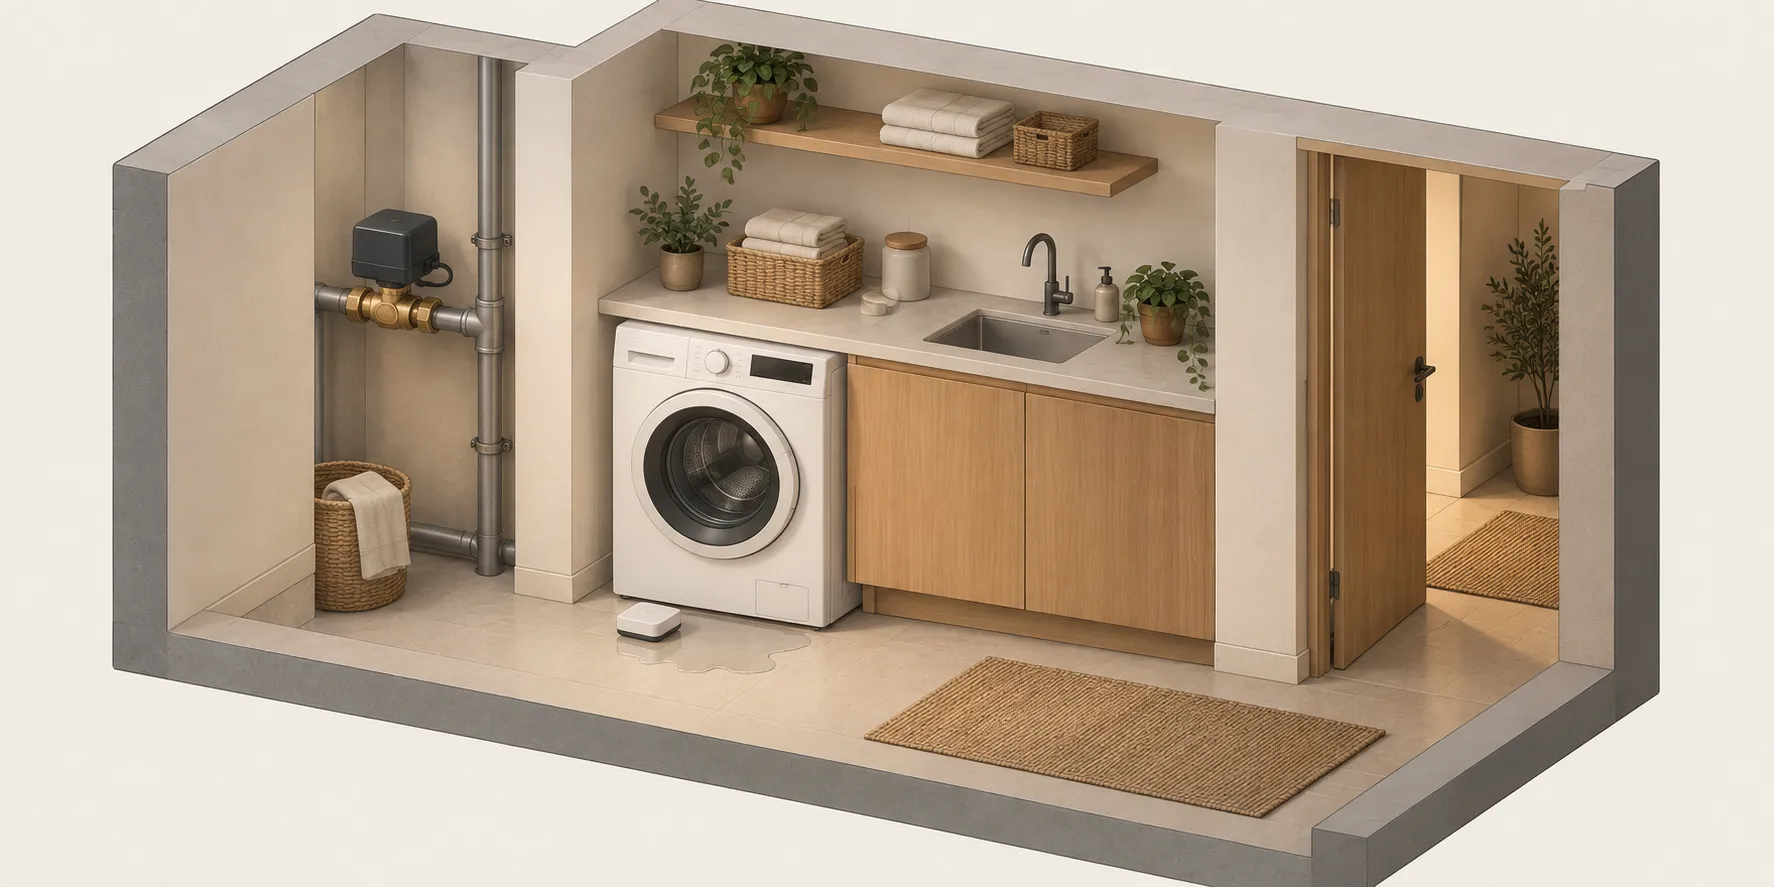
При обнаружении протечки не нужно добираться до крана вручную. Автоматизация защиты передаёт запрос на закрытие, а позиционный привод управляет мотором крана подходящим для него способом.
Датчик обнаружил воду → защита запросила закрытие → привод повернул кран → подача воды перекрыта, если кран исправен и команда выполнена.
Сам позиционный привод не определяет, есть ли протечка, и не решает, когда снова подавать воду. Обнаружение, ручное управление и условия восстановления описаны в разделе «Защита от протечек воды». Команда закрытия и подтверждённое перекрытие — разные вещи: для результата важны питание, связь, исправность крана и доступная обратная связь.
Клапан подаёт воду на полив и перекрывает её после
Заголовок раздела «Клапан подаёт воду на полив и перекрывает её после»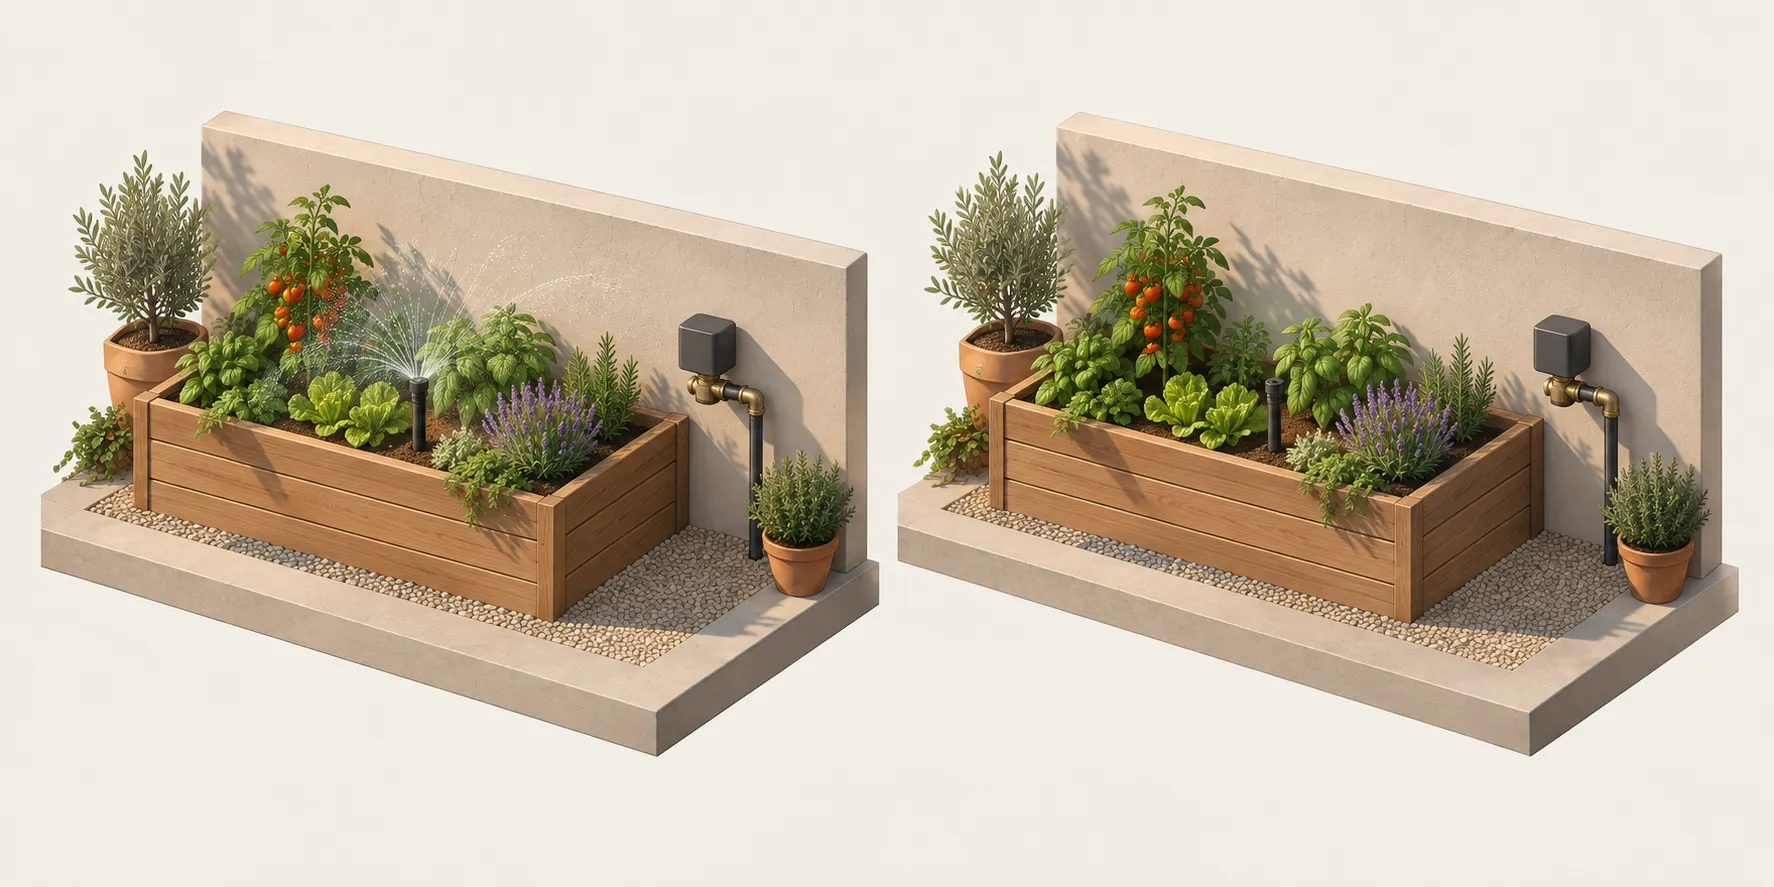
Для полива можно использовать управляемый кран или совместимый клапан. По команде вода поступает на грядку или газон; по следующей команде подача прекращается. Для независимо управляемых зон нужны отдельные управляемые линии.
Пришла команда начать полив → клапан открылся → пришла команда завершить → клапан закрылся.
Время полива, его длительность, учёт дождя, влажности почвы и работа насоса относятся к общей логике полива. Позиционный привод выполняет движение клапана и сам этих решений не принимает. Если требуется дозировать воду, одного процента положения недостаточно: положение клапана не равно измеренному расходу или объёму.
Въездные и гаражные ворота открываются привычной командой
Заголовок раздела «Въездные и гаражные ворота открываются привычной командой»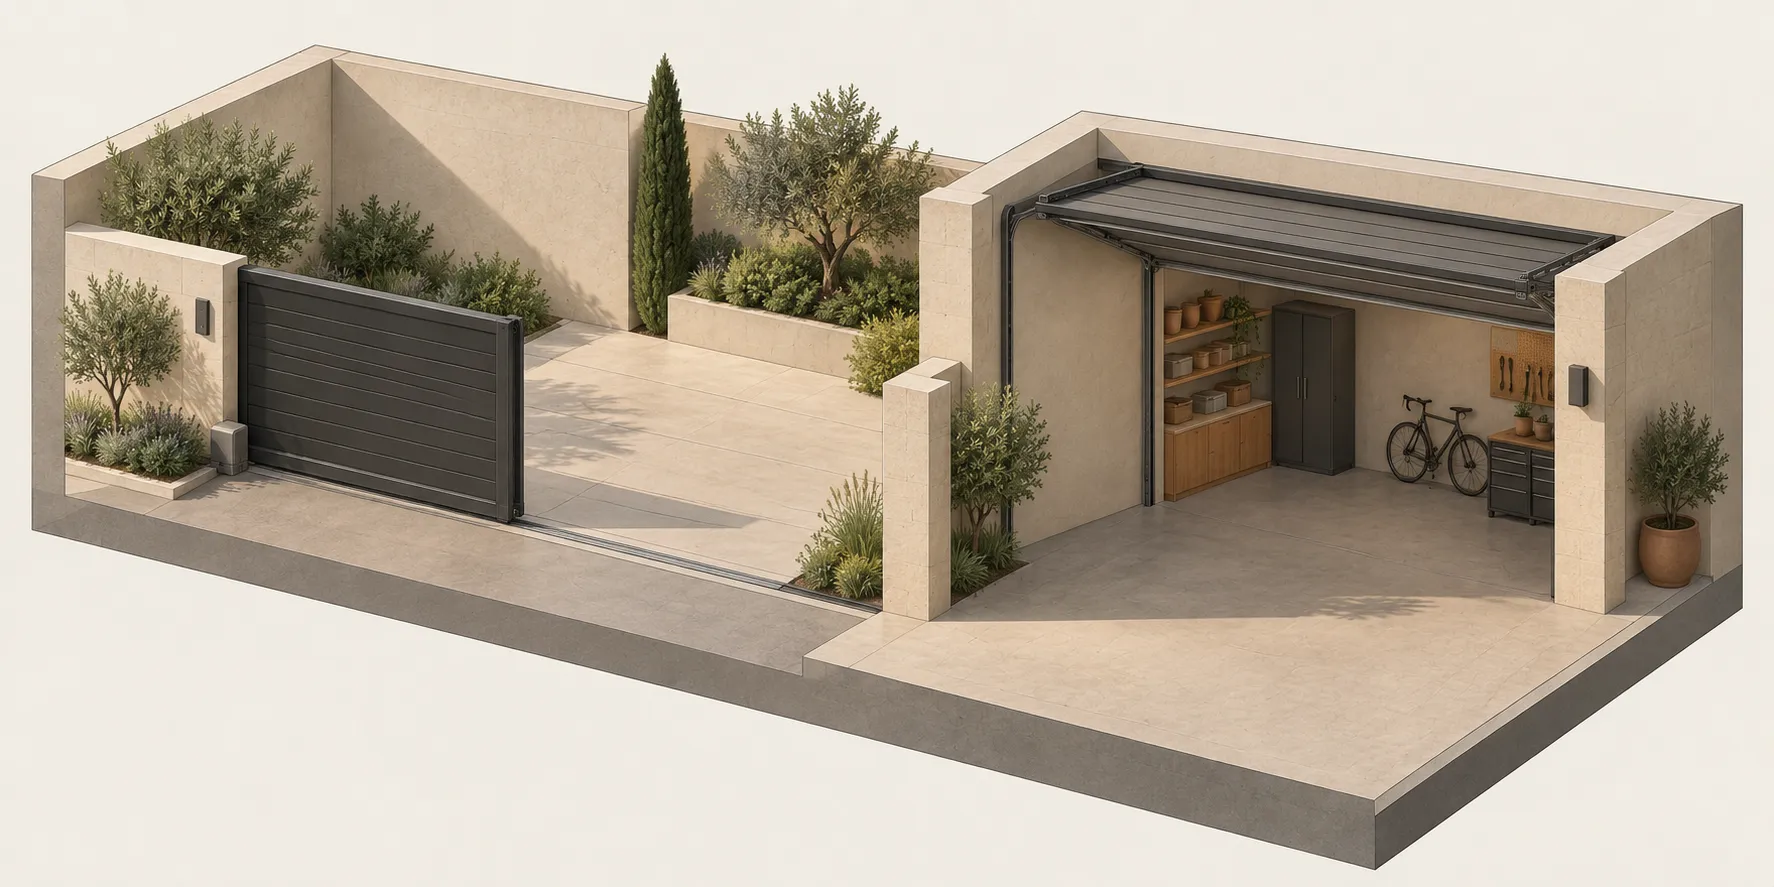
Открыть въезд на участок или поднять гаражные ворота можно включить в общее управление домом. Позиционный привод передаёт выбранное действие совместимому контроллеру или согласованной схеме управления мотором. Откатные, распашные и секционные ворота рассматриваются по возможностям конкретного оборудования.
Вы запросили открытие → оборудование получило подходящую команду → проём освобождается.
Остановка и частичное открытие доступны, если их поддерживает выбранный способ управления. Один импульсный вход «шаг за шагом» не равнозначен отдельным командам открытия и закрытия: такое подключение требует отдельного согласования и не считается автоматически совместимым.
Для ворот сохраняются штатные средства контроля препятствий и защиты движения. Позиционный привод не обнаруживает человека или автомобиль в проёме и не заменяет защитную автоматику ворот. Автоматическое закрытие после проезда — отдельный сценарий с собственными условиями.
Покрытие бассейна убирается и возвращается на место
Заголовок раздела «Покрытие бассейна убирается и возвращается на место»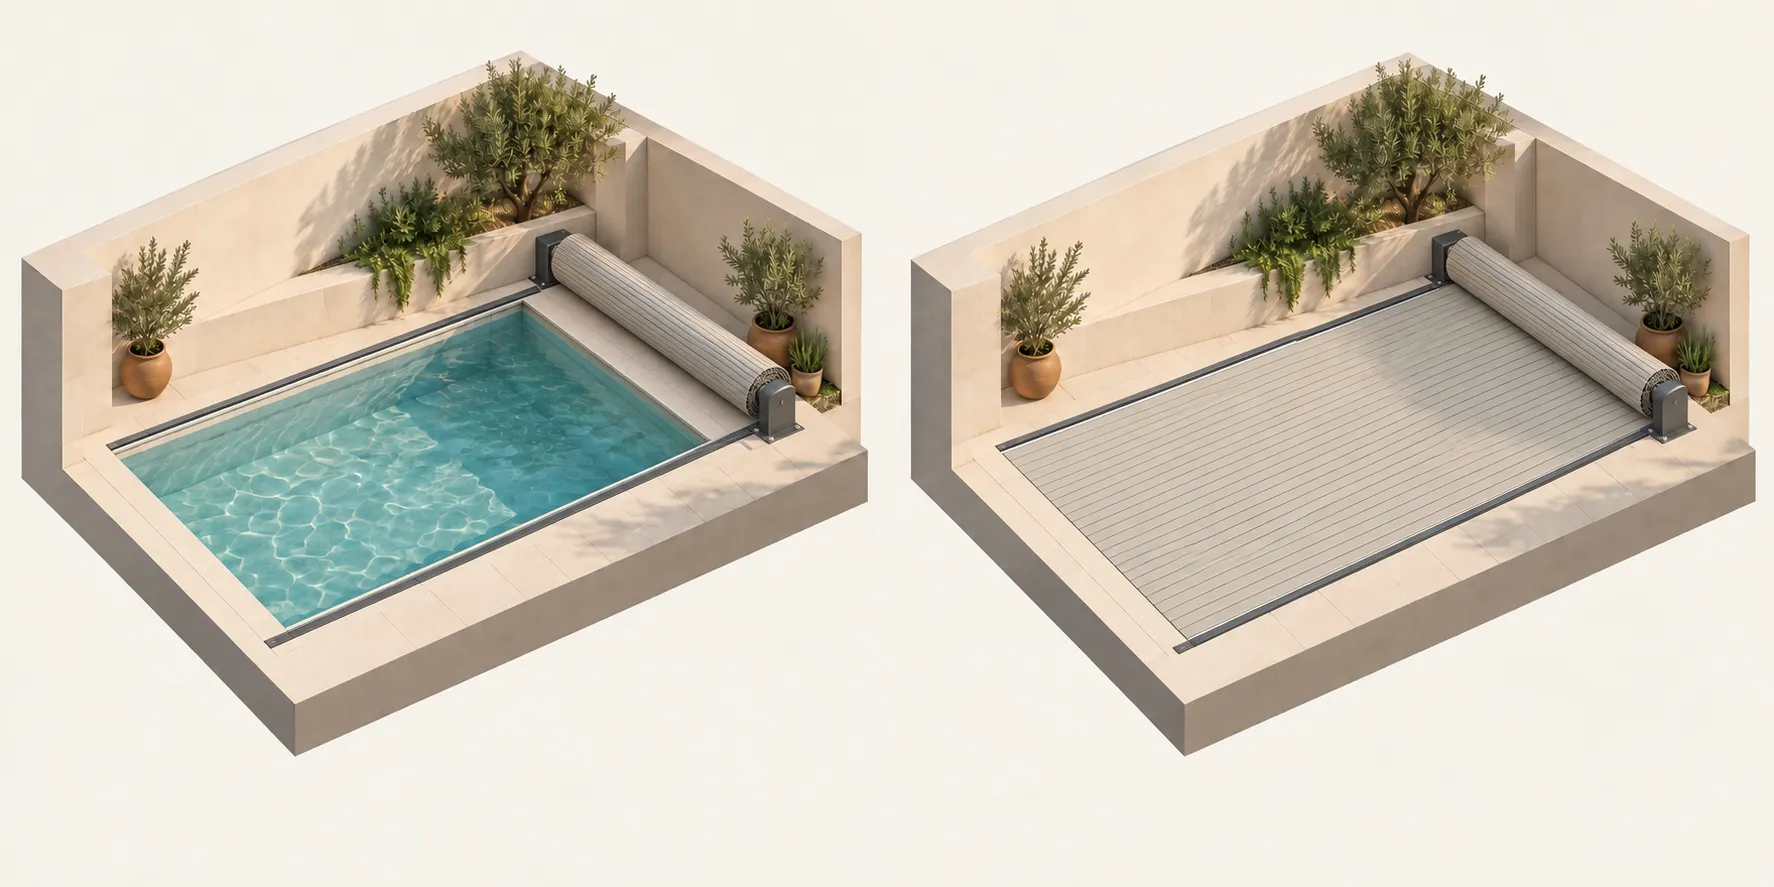
Моторизованную крышку, сдвижное покрытие или рулонное полотно можно открывать перед использованием бассейна и закрывать после. Позиционный привод передаёт запрос в совместимую систему движения; доступные остановка и положение зависят от механизма.
Вы запросили открытие → покрытие убирается → после использования отдельная команда возвращает его на место.
Проверка того, что в воде и на пути механизма никого нет, не входит в эту автоматизацию. Способ управления должен соответствовать требованиям самого покрытия, включая управление с удержанием кнопки, если оно необходимо. Наличие электропривода не означает, что покрытие допускает дистанционное движение без наблюдения или служит защитой от падения в воду.
Окна и форточки открываются для проветривания
Заголовок раздела «Окна и форточки открываются для проветривания»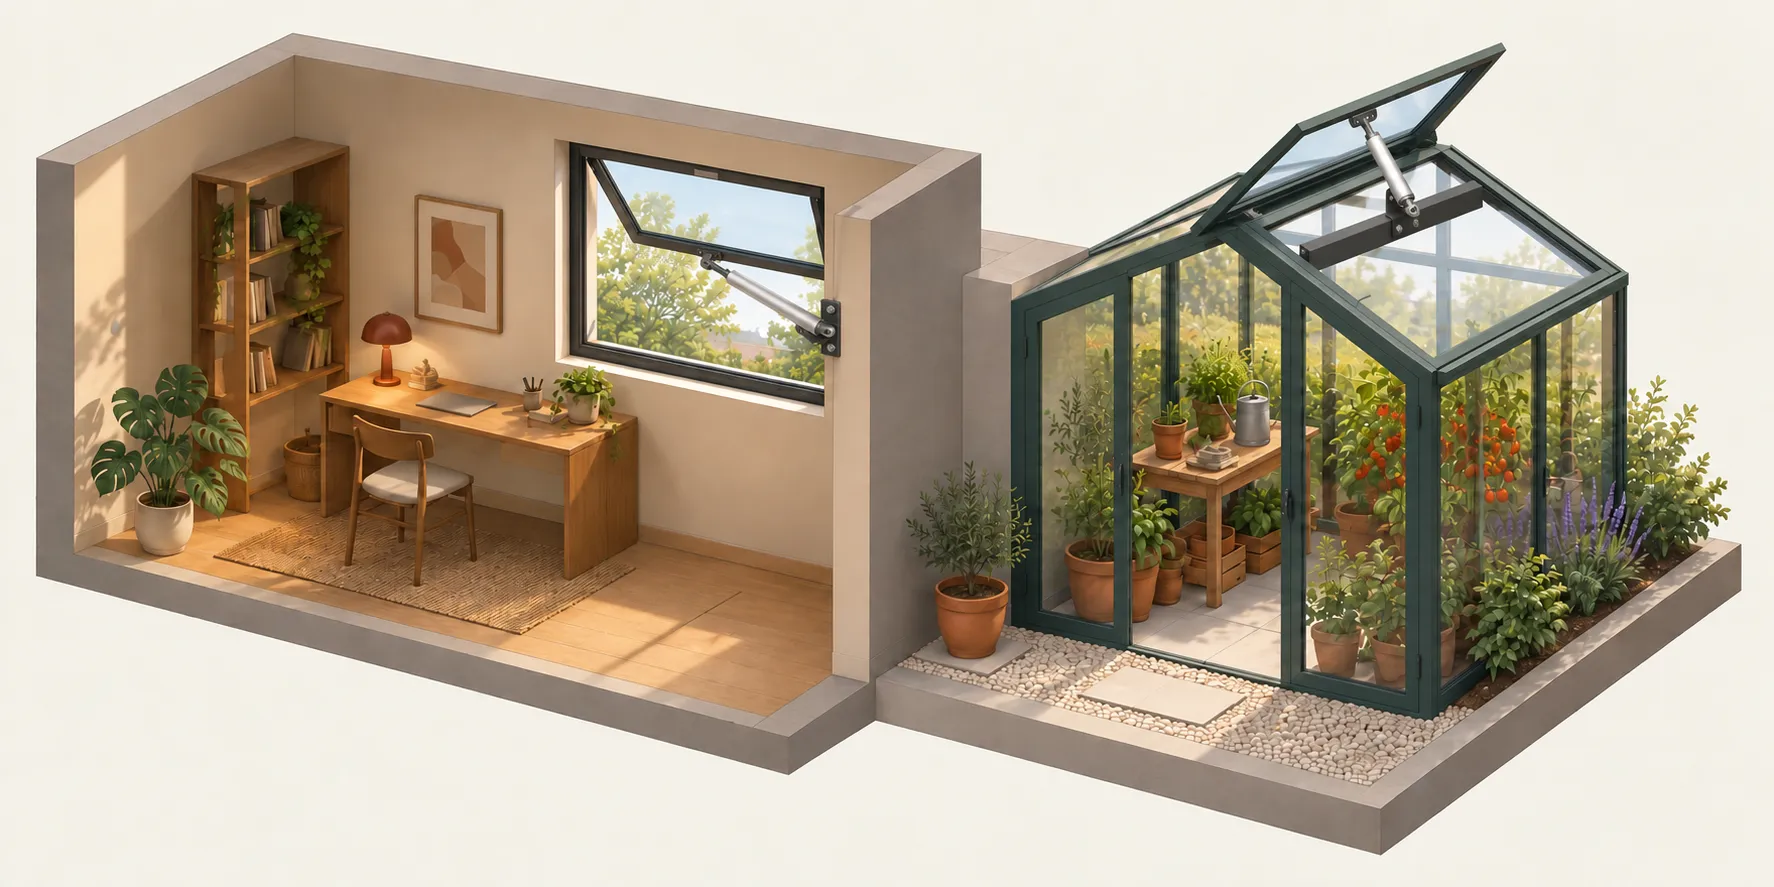
Не нужно тянуться к высокому окну или каждый раз подходить к теплице. Совместимый цепной, линейный или другой оконный привод получает запрос на открытие и перемещает створку. Там, где поддерживается управление положением, можно оставить выбранный зазор.
Потребовалось проветривание → поступила команда открыть → створка приоткрылась → команда закрыть завершает проветривание.
В общем решении поводом могут стать ручной выбор или условия в помещении. Реакции на температуру, дождь, ветер и отсутствие людей требуют отдельной логики и соответствующих датчиков. Сам позиционный привод не решает, безопасно ли сейчас открывать окно.
Ещё один вариант — совместимая воздушная заслонка: открыть, закрыть или изменить положение для пропуска воздуха. При этом положение заслонки не является измерением воздухообмена. Для окна и заслонки заранее проверяют допустимый ход, обратную связь и поведение при потере питания.
Рольставни и жалюзи меняют положение полотна
Заголовок раздела «Рольставни и жалюзи меняют положение полотна»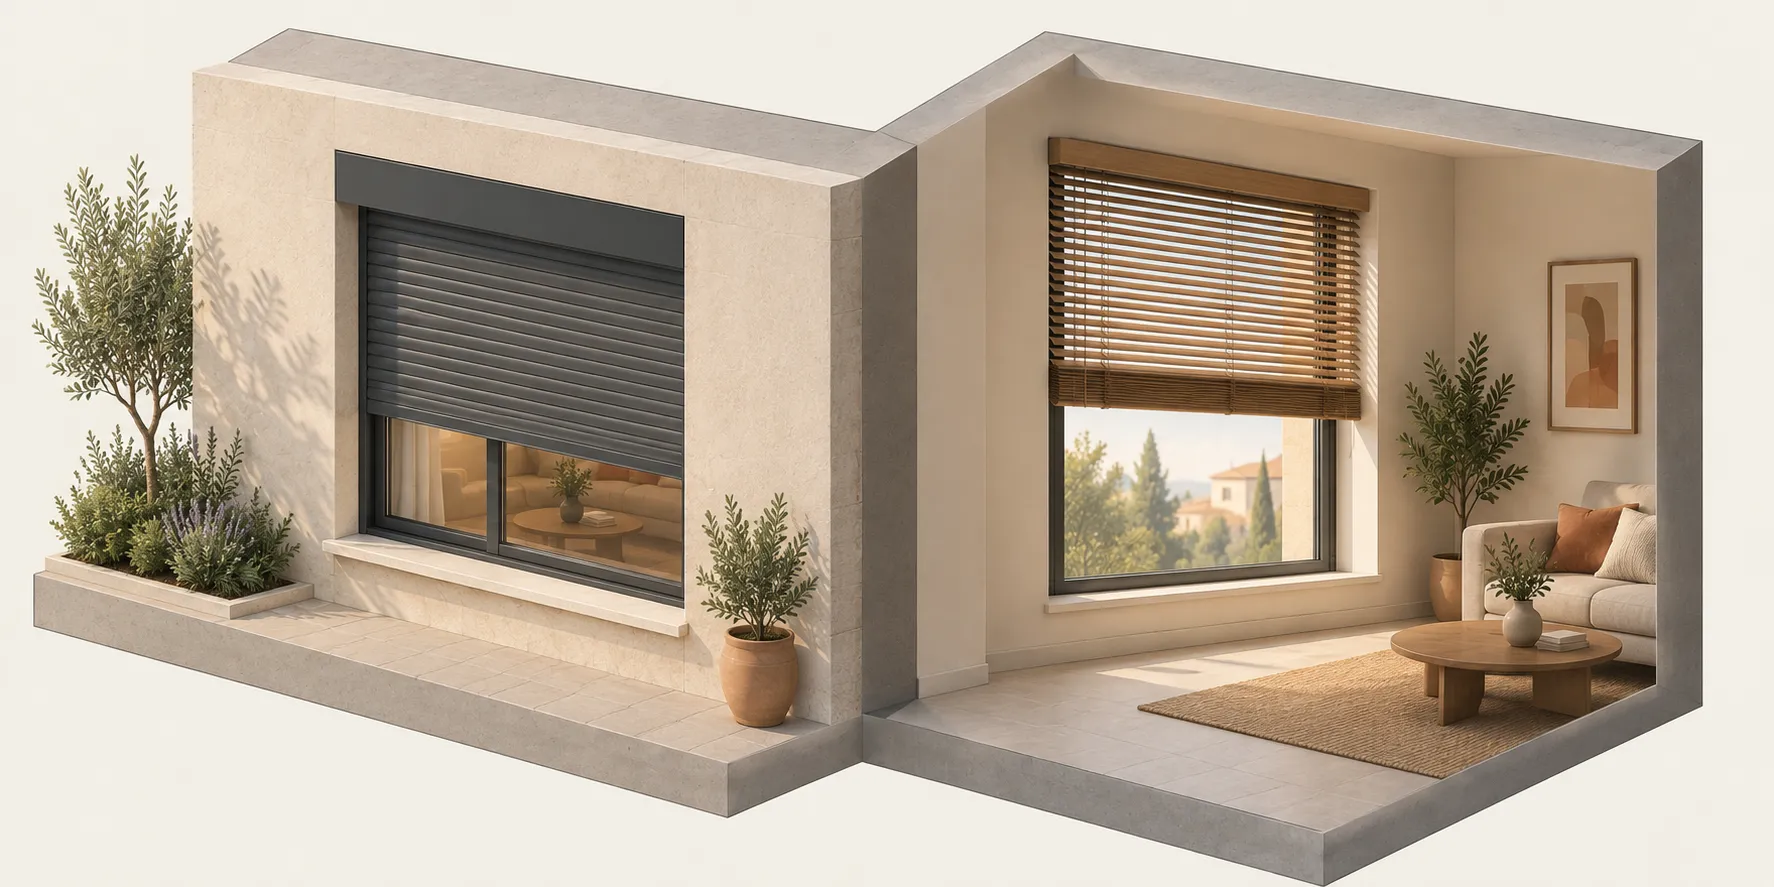
Поднять рольставни утром, опустить их для приватности или оставить жалюзи на удобной высоте. Позиционный привод связывает эти действия с мотором полотна, а подходящая автоматизация может задавать желаемое поведение по свету и времени суток.
Вы или автоматизация выбрали положение → привод перемещает полотно → окно открывается или затеняется.
Варианты солнцезащиты, вечерней приватности и сохранения вида на закат разобраны в разделе «Шторы». Перенос на рольставни или жалюзи требует проверки управления именно этим механизмом.
Подъём жалюзи и поворот ламелей — разные движения. Одна целевая позиция не означает независимого управления обоими. Если нужен ещё и угол ламелей, оборудование и его подключение должны предоставлять соответствующее отдельное управление; готовый двухосевой сценарий здесь не заявляется.
Москитные сетки опускаются вокруг беседки
Заголовок раздела «Москитные сетки опускаются вокруг беседки»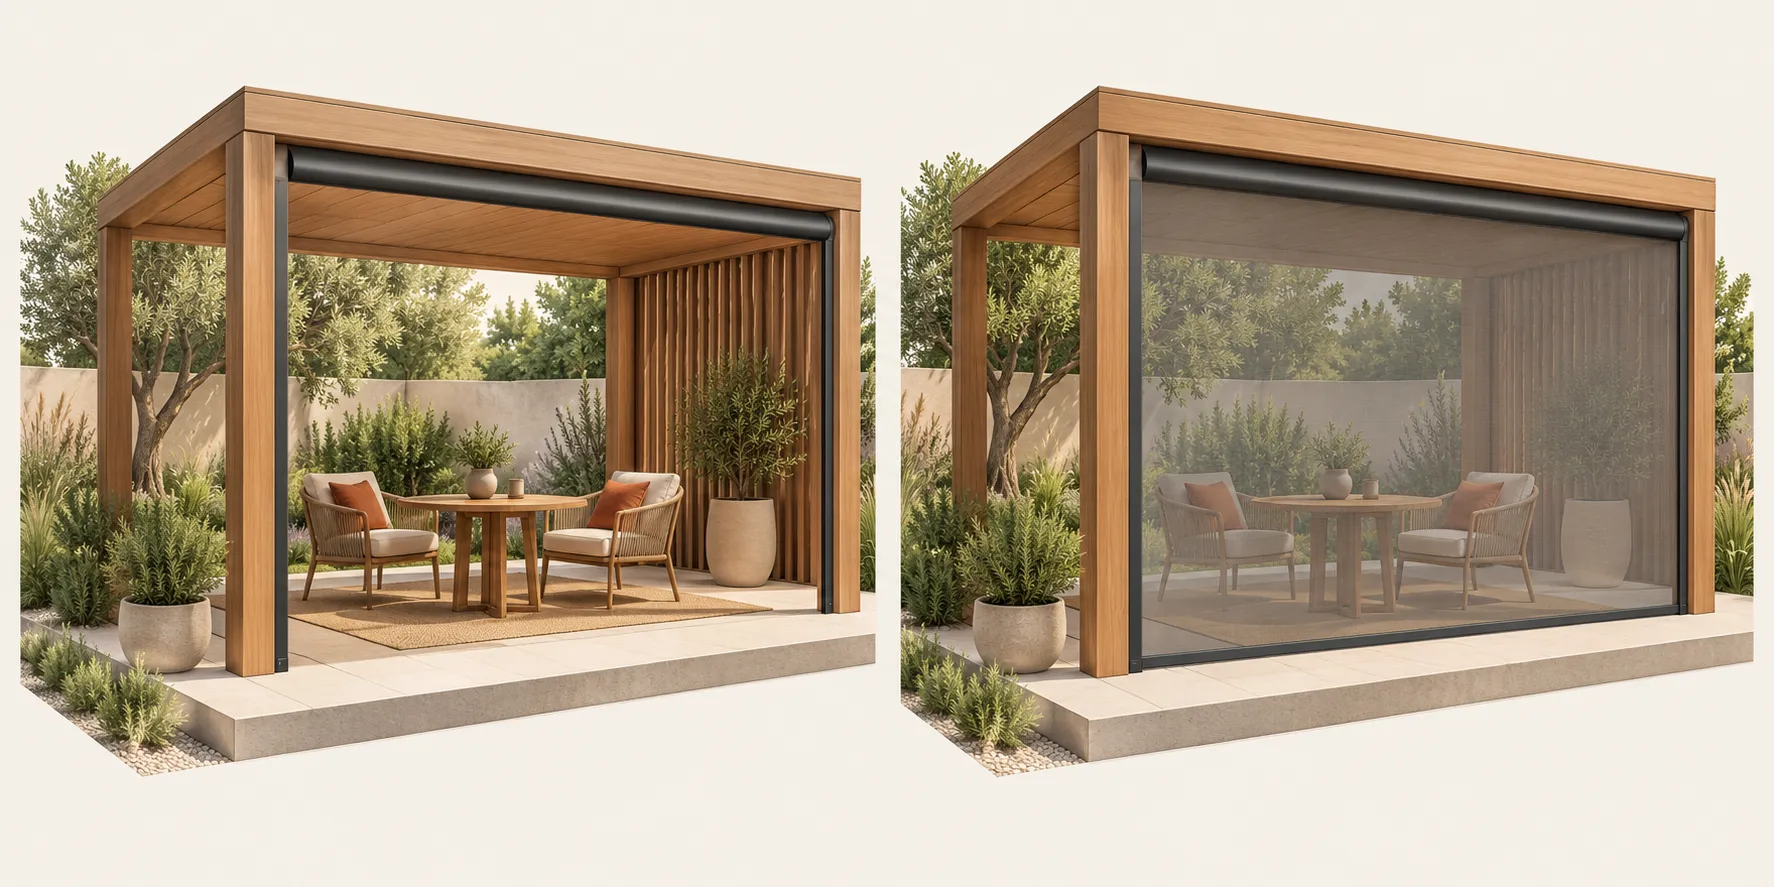
Перед вечерним отдыхом опустить моторизованные сетки по сторонам беседки, после — поднять и освободить проёмы. Это такое же управление положением полотна, как у рулонной шторы, если мотор и контроллер поддерживают нужные команды.
Вы запросили закрытие сетки → полотно опустилось → проём закрыт сеткой → команда открытия убирает её в короб.
Для нескольких сторон можно предусмотреть общее движение либо независимое управление отдельными приводами. Одинаковая команда не гарантирует одинаковую скорость и одновременное достижение края всеми полотнами.
Защита от насекомых зависит от сетки, направляющих и щелей по контуру. Допустимый ветер, свободный путь полотна и условия уборки сетки определяются конструкцией; позиционный привод сам не оценивает эти условия.
Вы управляете сами или поручаете движение автоматизации
Заголовок раздела «Вы управляете сами или поручаете движение автоматизации»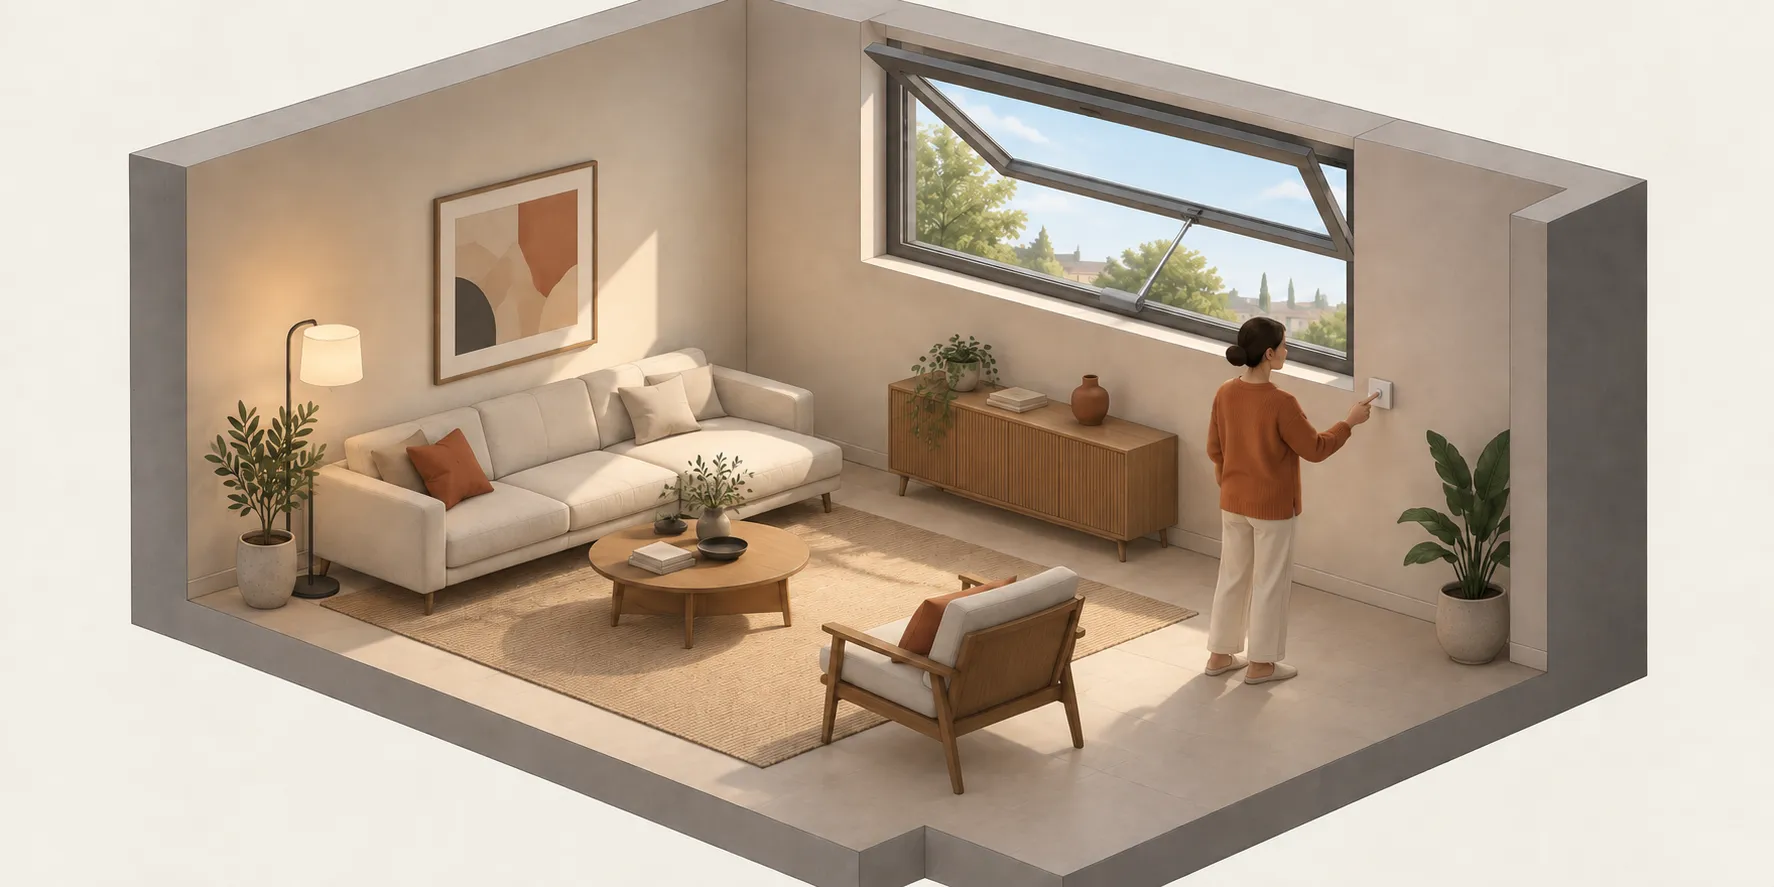
Ручной выбор и автоматический сценарий могут использовать один механизм. Например, в автоматизации штор кнопка позволяет открыть, закрыть или остановить полотно, а позиционный привод выполняет полученный запрос. Та же общая идея применима к другим механизмам после подключения подходящего источника команд.
В текущем варианте ручное управление организуется через связанную автоматизацию или совместимый источник команд. Отдельного встроенного обработчика настенной кнопки у позиционного привода нет. Он также сам не решает, как долго ручной выбор должен иметь приоритет: это правило задают в управлении, которое формирует запрос.
Для каждого механизма выбирают согласованное управление. Если разные сценарии могут одновременно потребовать противоположного движения, их приоритет определяют заранее. Команда «стоп» полезна только там, где оборудование действительно умеет прекратить движение и удерживать положение.
Какие способы управления можно объединить
Заголовок раздела «Какие способы управления можно объединить»Для клиента результат одинаково понятен, но физические возможности приводов различаются. Ritmod поддерживает несколько вариантов передачи команды:
| Способ управления | Возможности и условия |
|---|---|
| Команда положения | Полностью открыть, закрыть или задать положение между краями. Контроллер должен принимать такую команду; отдельная остановка зависит от его возможностей. |
| Открыть / закрыть | Перевести механизм в одно из крайних положений. Положение между краями и отдельная остановка этим способом не обеспечиваются. |
| Аналоговый сигнал | Передать величину, соответствующую нужному положению, через совместимый модуль. Диапазон сигнала и физический интерфейс согласуются с оборудованием. |
| Реле | Управлять направлением и питанием. При подходящем механизме снятие питания позволяет остановить движение. Одна лишь оценка времени хода не обеспечивает произвольную позицию между краями. |
В релейном варианте предусмотрены привод с механическим возвратом, отдельные команды двух направлений, выбор направления с отдельным питанием и схема с раздельными открытием, закрытием и питанием. Это варианты подключения, а не обещание совместимости с любым мотором. У привода с возвратом снятие питания может вернуть механизм назад вместо удержания на месте.
Контроллер, предоставляющий только словесные команды открытия и закрытия, требует отдельной проверки: текущий командный канал этого типа используется для остановки, а движение передаётся через канал положения. Один такой канал не означает готовой поддержки всех трёх команд.
Откуда известно положение
Заголовок раздела «Откуда известно положение»Оборудование может сообщать положение, признак движения или срабатывание концевиков. Если прямого измерения нет, часть состояния оценивается по времени хода. Расчётное положение не доказывает, что механизм физически дошёл до нужной точки. Даже полученная обратная связь должна правильно отражать состояние конкретного устройства.
После запуска управление ожидает необходимые данные; в процессе восстановления возможна повторная передача сохранённого положения. На объекте проверяют реальное поведение после перезапуска, потери связи и питания. Программное ограничение времени движения не заменяет концевики, защиту двигателя и предусмотренные производителем средства безопасности.
Как выбрать решение для своего механизма
Заголовок раздела «Как выбрать решение для своего механизма»Сначала определяют нужный результат и допустимое движение, затем подбирают управление:
- Достаточно открыть и закрыть или нужны остановка и промежуточное положение?
- Кто подаёт команду: человек, защита от протечки, солнцезащита или отдельный сценарий?
- Как согласуются ручные и автоматические команды?
- Как оборудование сообщает, что движение завершено?
- Какие ограничения нужны для людей, препятствий, ветра, воды и самого механизма?
- Что должно происходить при потере связи, питания и после перезапуска?
При приёмке проверяют именно результат: фактическое открытие и закрытие, доступную остановку, выбранное промежуточное положение, обратную связь и защитные ограничения. Для нескольких механизмов отдельно проверяют совместную работу. После выбора такого поведения можно переходить к схеме подключения и настройке.